
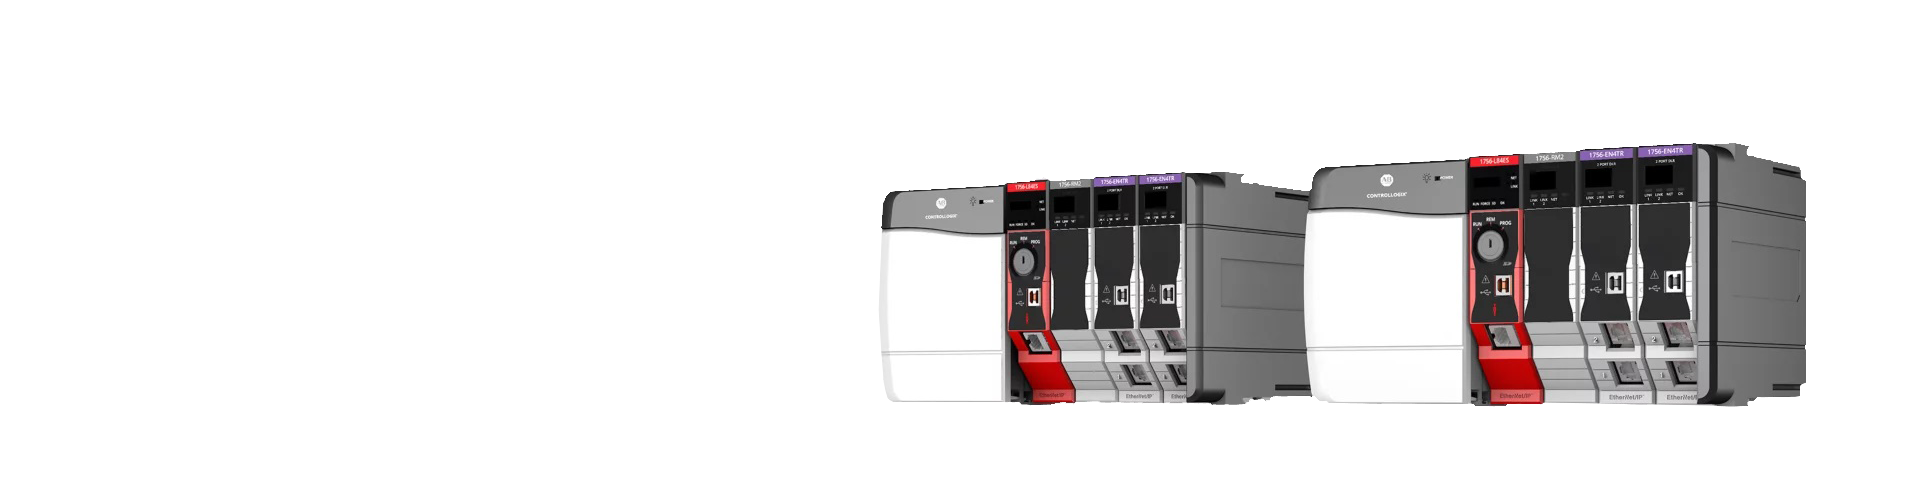
핵심 원칙은 기존 PLC의 내부 I/O 채널을 개별적이고 독립적인 '터미널 모듈'로 분해하고 이를 고속 실시간-버스를 통해 연결하는 것입니다. 각 I/O 모듈은 신호 획득 또는 출력을 처리하지만 복잡한 논리 연산 자체를 수행하지는 않습니다. 대신 중앙 집중식 처리를 위해 데이터를 마스터 컨트롤러에 전달합니다.
Beckhoff I/O 시스템은 일반적으로 터미널 모듈과 결합된 커플러 또는 통합 컨트롤러로 구성됩니다. 내부적으로 터미널 모듈은 E-버스(전자 버스)를 통해 데이지{{1}체인으로 연결되어 전력 분배 및 데이터 교환을 용이하게 하며, 외부적으로는 EtherCAT을 사용하여 마스터 컨트롤러와 통신합니다. EtherCAT은 프레임이 각 모듈을 통과할 때 데이터를 빠르게 읽거나 쓰는 "즉시" 처리가 특징입니다.-기존 필드버스에서 흔히 볼 수 있는 스테이션별 -파싱이-필요하지 않으므로-뛰어난 실시간 성능과 동기화가 보장됩니다.

마스터 컨트롤러는 EtherCAT 프레임을 주기적으로 전송하여 모든 I/O 모듈이 데이터 프레임이 지나갈 때 각각의 읽기/쓰기 작업을 수행할 수 있도록 합니다. 입력 신호는 스캔 주기 동안 컨트롤러의 프로세스 이미지 영역에 매핑되고, 출력 신호는 후속 주기에서 필드 장치로 업데이트됩니다. TwinCAT 시스템과 통합되면 이 I/O 데이터는 제어 로직 내의 변수에 직접 매핑되어 "하드웨어-를-변수로" 작동 모델이 가능해집니다. 이 메커니즘을 통해 시스템은 분산 아키텍처를 유지하면서 중앙집중형 PLC의 특징인 결정론적 제어 경험을 제공할 수 있습니다.